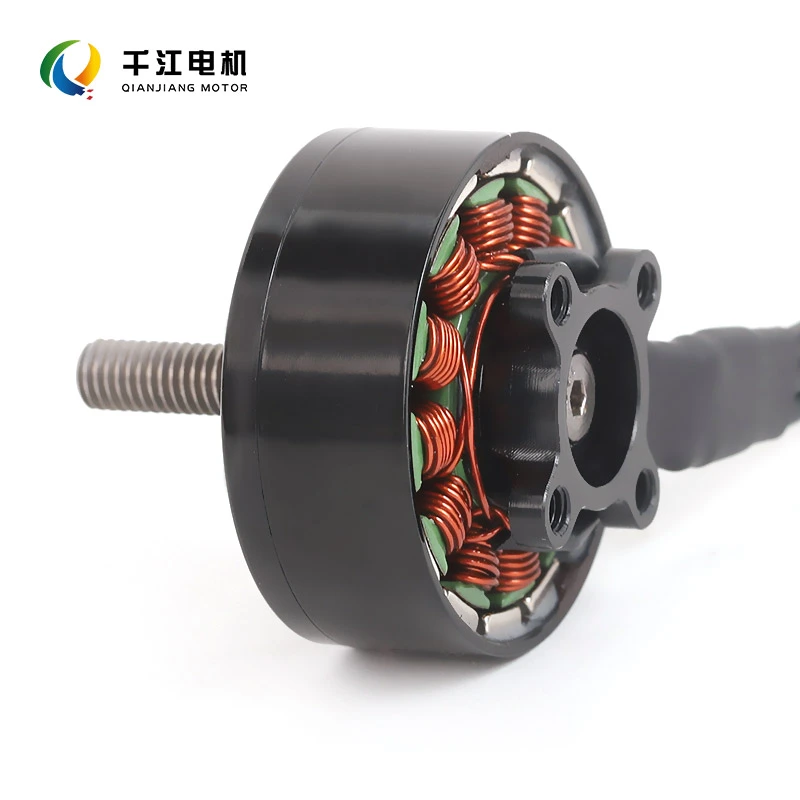
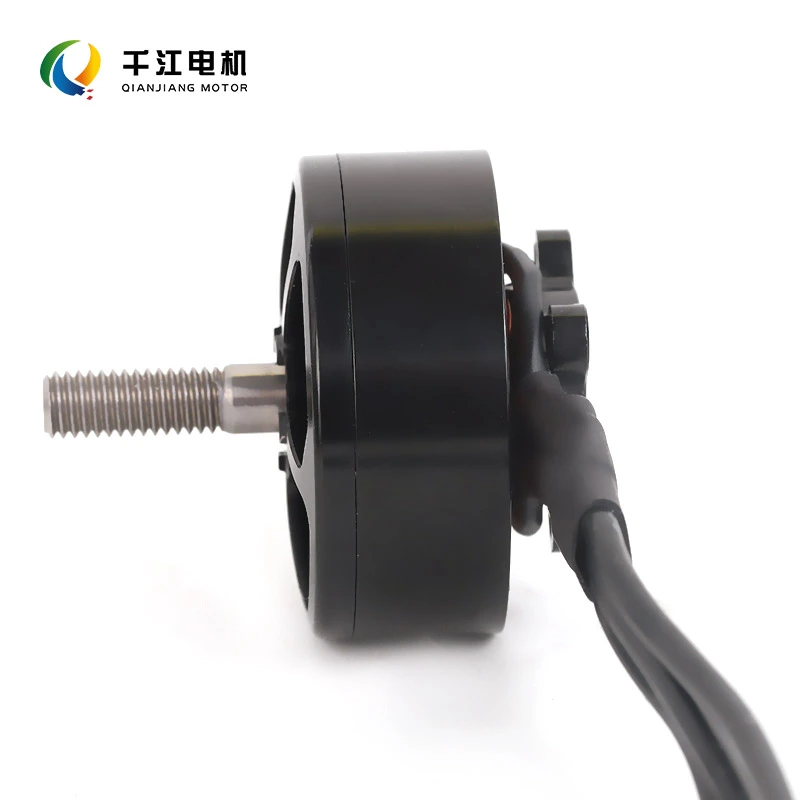
レーシングドローンモーター
Qianjiang は中国に拠点を置くモーター専門メーカーです。当社は、FPV レーシング ドローン用に特別に設計され、軽量構造、高 RPM、爆発力、優れた放熱性のバランスをとった高性能レーシング ドローン モーターを提供しています。試作開発・小ロット生産から量産まで対応します。お気軽にお問い合わせください。
お問い合わせを送信
製品説明
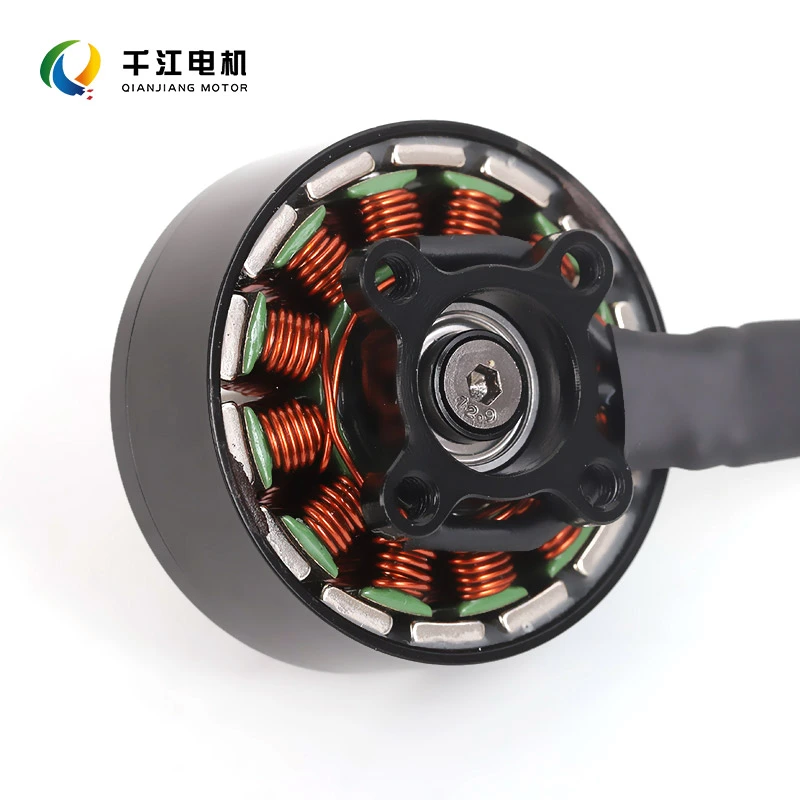
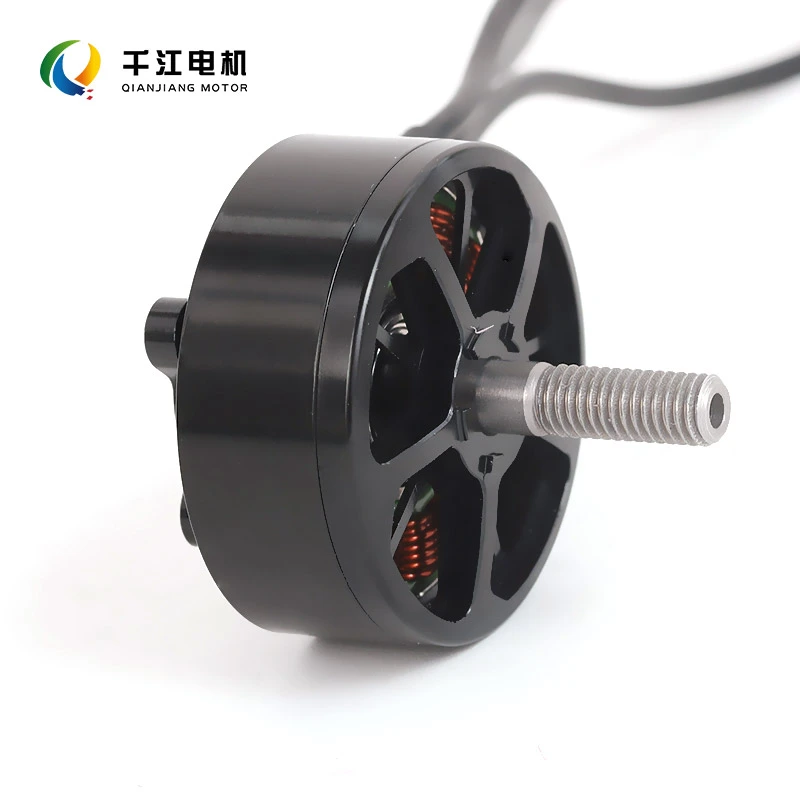
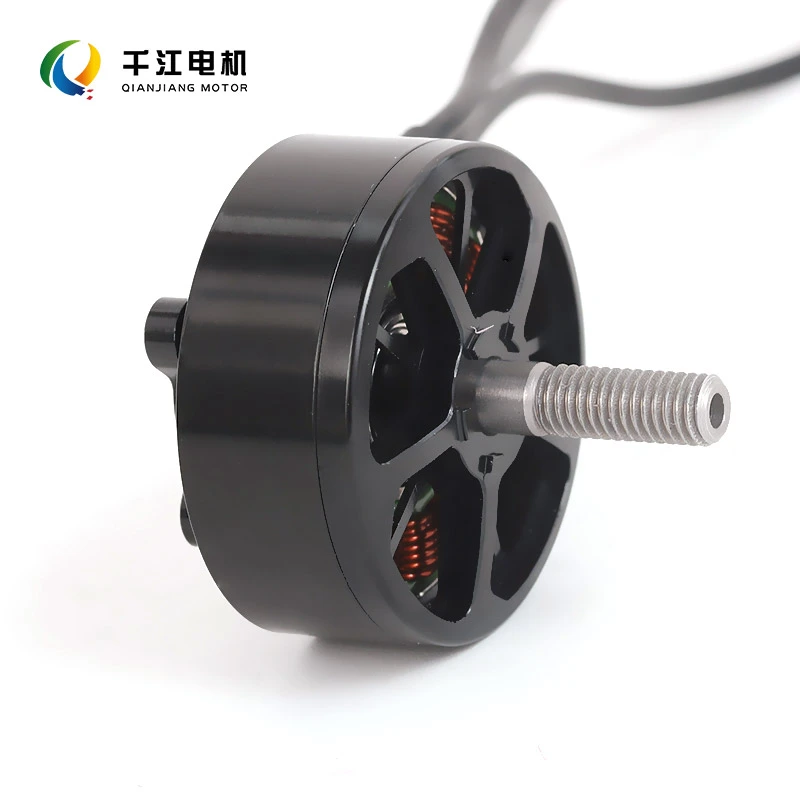
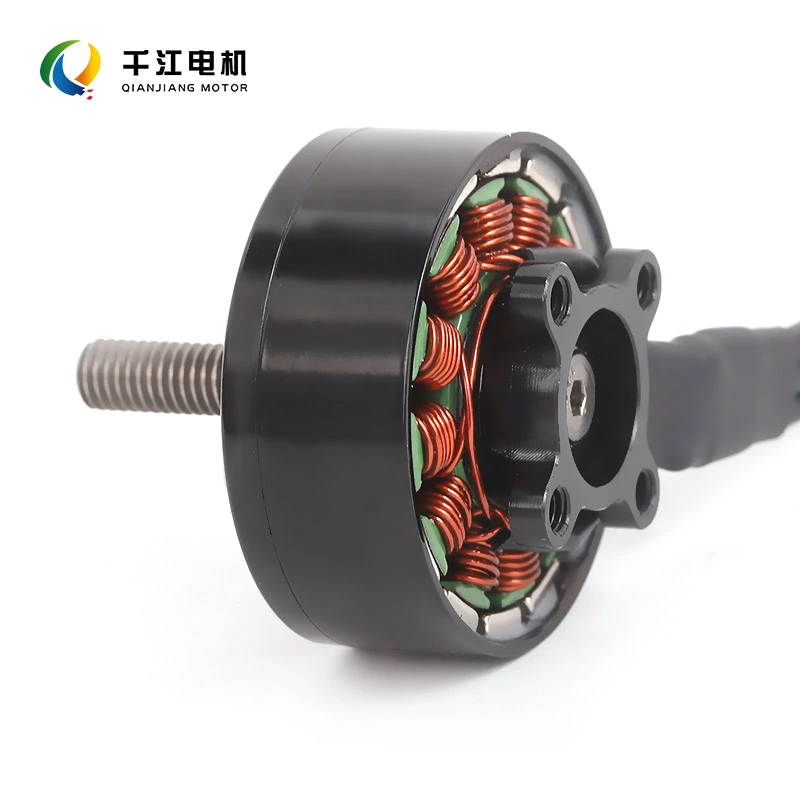
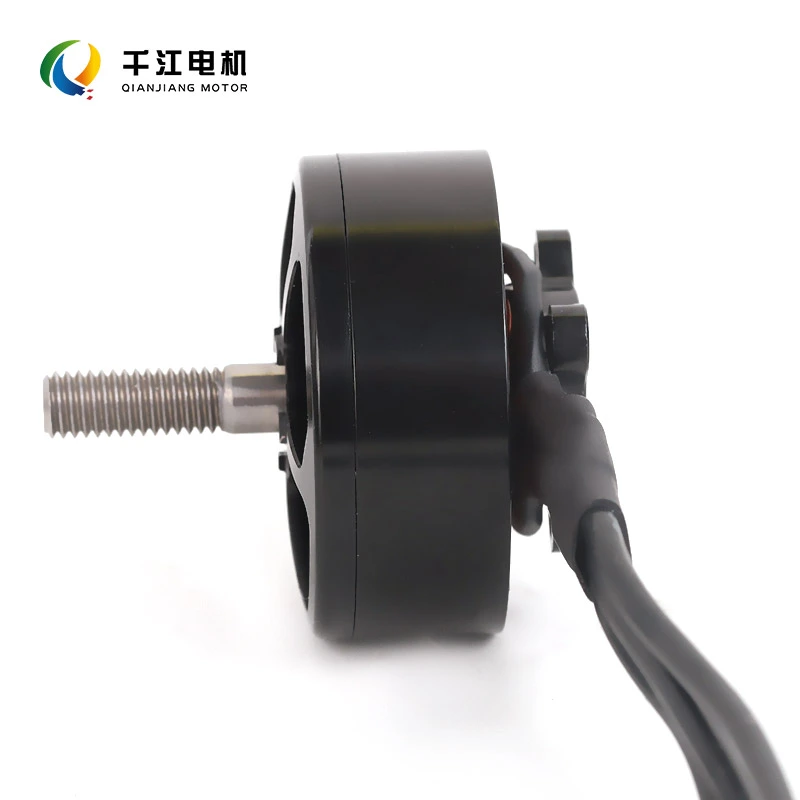
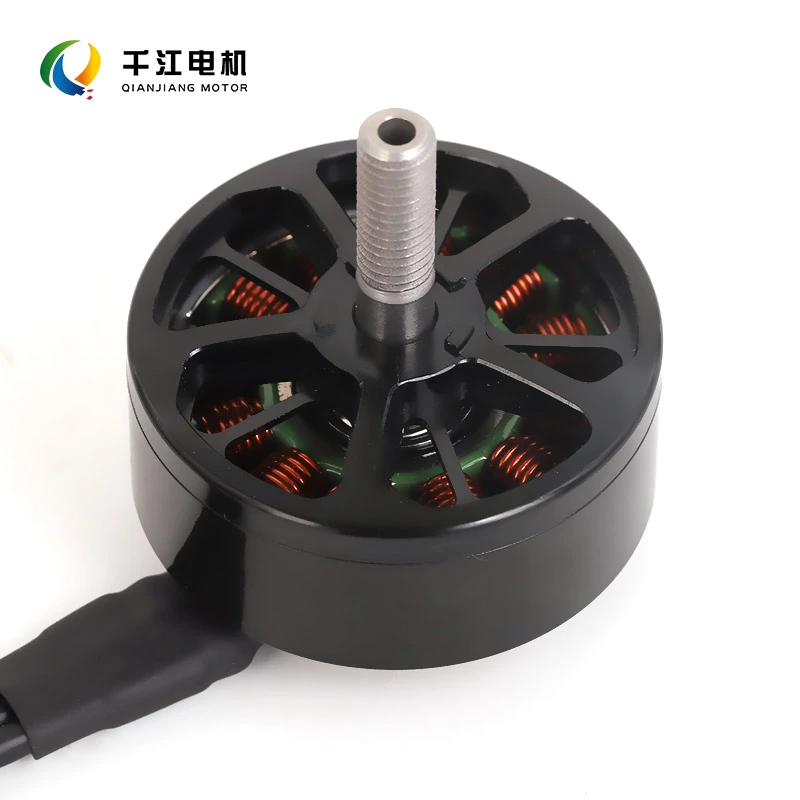
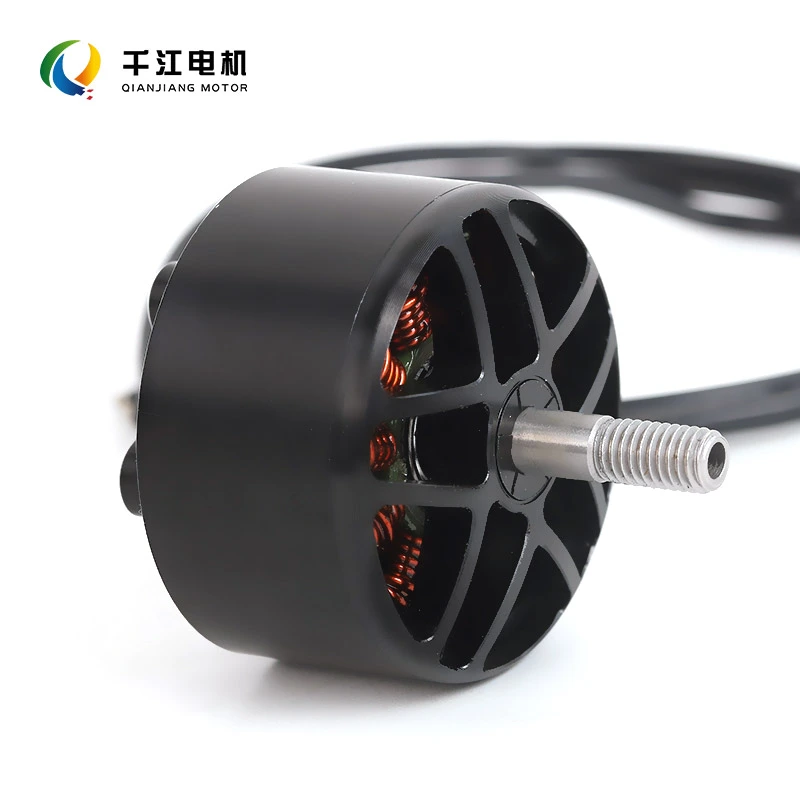
Qianjiang Motorが開発・製造したレーシングドローンモーターは、高性能ブラシレスアウトランナーモーターです。 軽量設計、高回転数、爆発力、効率的な熱放散のバランスを実現します。
素早いパワーレスポンスと正確なスロットル制御を実現し、フリースタイル飛行や高速飛行の要求に応えます。 レース、鋭い急降下、そしてアグレッシブな飛行操縦。
3-6S LiPo バッテリーおよび主流のフライト コントローラーおよび ESC と互換性があり、量産をサポートします。 統合とアフターマーケットのアップグレード、KV 定格、シャフト直径、ワイヤの ODM カスタマイズが可能 構成を終了します。
キットの内容: レーシング ブラシレス モーター 4 個、ゴム製振動減衰ワッシャー、取り付けネジ セット、 取扱説明書。
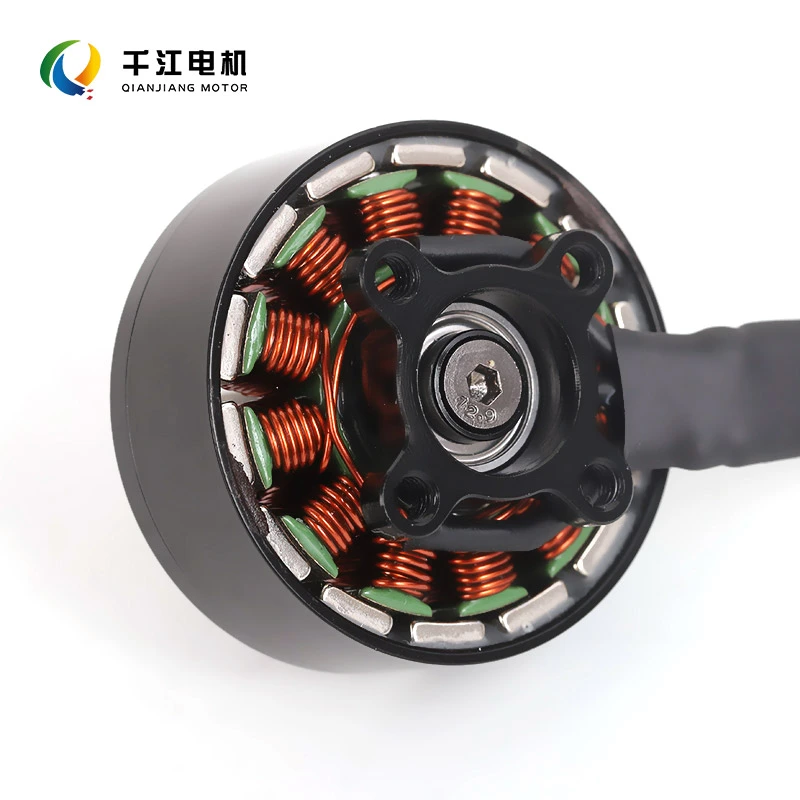
技術仕様
| アイテム | 仕様 |
| モーターの種類 | RC飛行機用アウトランナーブラシレスモーター |
| ステータサイズ | 2207 / 2306 / 2407(選択可能) |
| KV 評価 | 2400KV~4200KV(選択可能) |
| 互換バッテリー | 3~6S リポバッテリー |
| シャフト径 | 5mm (標準レーシングシャフト) |
| 筐体材質 | CNCアルミニウム合金 |
| ベアリング | 高精度RCグレードベアリング |
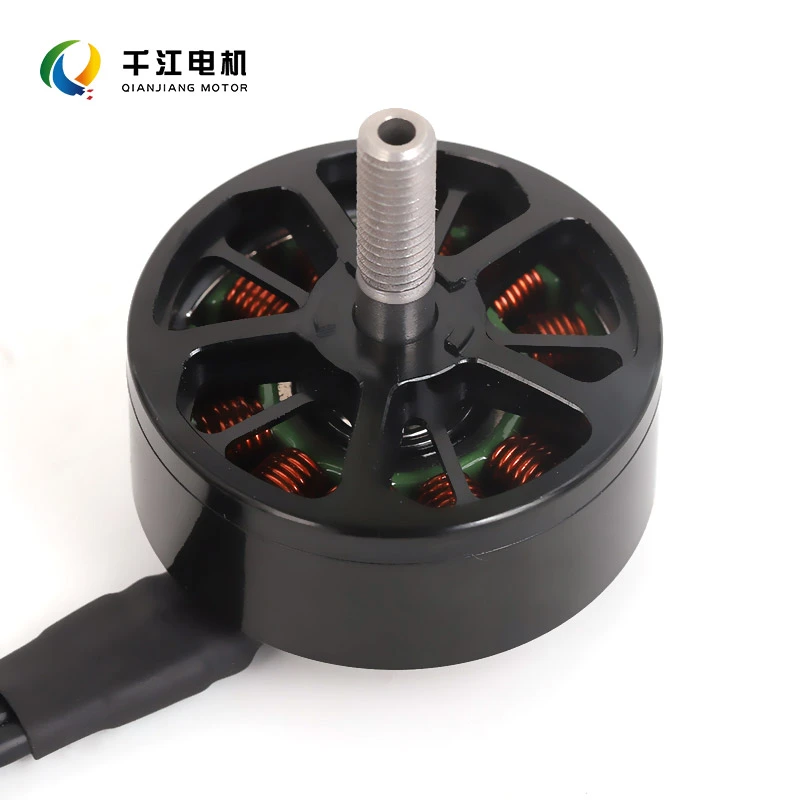
| 冷却構造 | 空冷放熱のための中空ローター |
| ワイヤーの出口方法 | 柔軟なシリコンワイヤー |
| 互換性のあるプロペラ | 5 ~ 6 インチのレーシングプロペラ |
| 重さ | 27~34g(1個あたり) |
主な利点
1. 高いバーストパワー
最適化された磁気回路設計を特徴とするこのレーシング ドローン モーターは、強力で瞬間的なバースト パワーを提供します。 そしてリニアなスロットルレスポンス。急速な加速、急な急降下、 アクロバティックなロール - 競技レースとフリースタイル飛行の両方に最適です。
2. 軽量構造
CNC 加工された高強度アルミニウム合金ハウジングを使用することで、モーターは耐久性を維持しながら全体の重量を軽減します。 構造的な完全性により、飛行の敏捷性が向上し、飛行時間が延長されます。
3. 優れた放熱性
中空のローター設計により、飛行中に気流が巻線からの熱を直接放散できます。これにより、 長時間にわたる激しいレースセッション中の温度上昇を制御し、高温のリスクを最小限に抑えます。 減磁が少なく、連続運転でも安定した性能を発揮します。
4. 耐衝撃性と耐久性に優れた構造
モーターは強化されたローターベースと高精度のホビーグレードのベアリングを備えています。この堅牢な設計により、 衝突や衝突に対する優れた耐衝撃性があり、飛行事故時の損傷の可能性を軽減します。
5. 複数の KV オプション
3S ~ 6S LiPo バッテリーやさまざまなプロペラ サイズに対応できるよう、幅広い KV 定格が用意されており、 レース飛行とフリースタイル飛行の両方に特有の調整要件。
6. 主流コンポーネントとの互換性
この製品は、市場の主流の FPV ESC、フライト コントローラー、プロペラと互換性があります。
オプションには、直接はんだ端子やカスタマイズ可能なシリコン ワイヤの長さが含まれます。カスタムロゴブランディングが利用できるのは、 大量注文。
製品の用途
レーシングドローンモーターは以下に適しています。
● FPV レーシング ドローンと競技グレードのドローン
● フリースタイル FPV ドローンと 5 インチ/6 インチ レーシング フレーム
●RCモデル工房による改造・アップグレード
●ドローンメーカーへの量産供給
よくある質問
Q: 適切な KV 評価を選択するにはどうすればよいですか?
A: KV は、入力電圧 1 ボルトあたりのモーターの無負荷 RPM を表します。高い KV は小型プロペラに適しており、 高速レース。低い KV は大型プロペラに適しており、より高いトルクを提供します。
6S バッテリーと低~中 KV モーター、4S バッテリーと高 KV モーターを組み合わせます。次のようなプロペラの使用は避けてください。 仕様を超えるとモーターが焼損する可能性があります。
Q: モーターが熱くなるのは正常ですか?
A: アグレッシブなレース飛行後にモーターが温かく感じるのは正常です。触っても大丈夫です 着地直後2~3秒。
モーターが触れられないほど熱かったり、焦げた匂いがする場合は、プロペラが大きすぎるか、ESC の電流制限が原因である可能性があります。 設定が高すぎます。すぐに出力を下げるか、より小さなプロペラに切り替える必要があります。
Q: 衝突後、モーターについて何を確認すればよいですか?
A: ① ローターを回転させて、ビンディングやステーターの擦れを感じます。
②シャフトが曲がっていないか確認してください。
③ 軸受からの異音の有無を確認します。
④ モーター巻線に絶縁損傷がないか点検します。
ステーターの擦れやシャフトの曲がりが検出された場合は、直ちにモーターを交換することをお勧めします。飛び続けている これらの問題により、ESC が簡単に焼き切れてしまう可能性があります。
Q: 異なる KV 定格のモーターを混合できますか?
A:お勧めしません。クアッドコプター上の 4 つのモーターはすべて同じ KV 定格を持つ必要があります。 KV 定格の不一致の原因 パワーの不均衡が生じ、飛行が不安定になり、姿勢制御が失われ、墜落の危険性が高くなります。
お問い合わせを送信
下記フォームよりお気軽にお問い合わせください。 24時間以内に返信いたします。
関連製品
X
当社は Cookie を使用して、より良いブラウジング体験を提供し、サイトのトラフィックを分析し、コンテンツをパーソナライズします。このサイトを使用すると、Cookie の使用に同意したことになります。
プライバシーポリシー